face book ページも更新中! https://www.facebook.com/taisukem1

twitterも更新中! https://twitter.com/marutai_nara
ラベル 自作 の投稿を表示しています。 すべての投稿を表示

2023年3月26日日曜日

車高ゲージの開発

こんなものを作ってみました

最近モーターを制御してみようプロジェクトをひっそりと進めているのですが

自分はコーディングスキルが全くなく,モーターの回る理論がわかってもゲートドライバにどのような信号を与えればよいのか分かっていない状況でした.

もちろん最近はオートコーディングやChatGPTがコード生成してくれる便利な機能がたくさんあります.

ただ基本のキが分かっていないのにそういった便利な道具を使うのは性に合ってないのでarduinoを題材に電子工作でコーディングスキルを磨いてみようという動機から始めてみました.


電子工作で作ってみたいなーと思っていたのはこんな感じのセッティングボード

車高は赤外線センサの非接触のもの
タイヤの下に独立した板を配置してその板はロードセルで支持
この構造でまず車高は置くだけで、しかもボディが付いていても測定できる
かつ4輪荷重を同時に測れていることでコーナーウェイトも測定できる

セッティングボードの前で正座スタイルでツイーク調整で接地荷重を合わせていますがこういうツールでもっと楽にできないかなと
しかもツイーク調整の後,車高がズレたりすることもあるので同時に車高が分かればセッティング工数も減りそう


ただこれをやるには
・arduinoでLCDに結果を表示させるコードの履修
・arduinoでロードセル、測距センサのアナログ値を読み取るコードの履修
・割と精度が求められるセッティングボードの加工
と結構手間がかかりそう

そんな中、京商のチームメイトのK上氏のツイートからヒントをもらいました
なるほど、とりあえず車高だけ測ってみようと

とりあえず簡単なものを作ってみてスキルをあげつつ
最終的な目標の便利デジタルセッティングボードの開発に移るような段階を踏んだ開発にしてみようと思います.


ということでひとまず手持ちのOPTION No.1製の車高ゲージを持っていたのでこれを改造してみます

筐体は3Dプリンタで自作

構造としてはもともと目盛りのついていた左側の高さを可変抵抗で読み取るものとしました.

表示は数字だけでいいと思ったので7セグLEDにしてみます.


7セグLEDを光らせるのにあんまり工数かけたくなかったので
このモジュールを選択
複数桁の配線やダイナミック点灯のコードなど面倒なことをせずに豊富なライブラリとI2C通信で表示させる数字を表示できます.

Githubでライブラリが公開されているのでarduinoIDEにインストールして使用しました.

書いたコードはこんな感じ
可変抵抗はA0ポートに接続してグローバル変数に定義しています.

#include "HT16K33.h"
#include "wire.h"
#include "Arduino.h"
#include "math.h"

///////////////////////////////////////////////
//変数定義
float INPUT_PIN = A0;
float VOLUME;
float Slidedistance;
///////////////////////////////////////////////

HT16K33 seg(0x70);

void setup() {
  // put your setup code here, to run once:
  Serial.begin(115200);   //I2C通信レート定義
  seg.begin();
  seg.displayOn();
  seg.brightness(5);   //7セグLED輝度設定
  seg.displayClear();
  Wire.setClock(100000);

}

void loop() {
  // put your main code here, to run repeatedly:
  VOLUME = analogRead(INPUT_PIN);

  Slidedistance = VOLUME * 0.0194 + 3.0429 - 3.55;  //測定値1mm当たりの可変抵抗変位をCADから算出

  Serial.print("VOLUME: ");
  Serial.println(Slidedistance);


  seg.displayFloat(Slidedistance);

  delay(500); //数値更新頻度

}

このコードでの動作確認はこんな感じ


たった37行で動作するのは楽ちんでいいですね


ただSlidedistanceを定義しているところが苦しい感じ
3Dプリンタをモデリングしたときに測定値1mm当たりの可変抵抗が動く距離を計算してコードの中に入れてみましたが,これだと筐体のガタ等で値がバラついてしまいます.

なのでA1ポートにはタクトスイッチを取り付けているので
5mmの基準高さを測ったときに校正し,相対値として測れるコードにアップデート予定

あと数字がパラパラ変わって見づらいので平均値をとるようなコードに一緒に変更予定


とりあえずちゃんと回路が組みあがって動作したのがうれしいのが今日の記事
電子工作が新しい趣味になりそう


ただやっぱりこの構造だと繰り返し精度に難ありな感じ
やっぱり非接触かな~

2023年3月1日水曜日

しらかば2in1 RallyFestivalレポート ~マスダンパーの開発~


今年も真冬の恒例行事にもなっているしらかば2in1主催のスノーラリーに行ってきました!

去年の記事では3Dプリンター製のガルアームサスアームを採用してレースに備えていましたがコロナの影響でレースは開催されず

ただスカイホビーで走らせた結果としては従来の真っすぐなサスアームに対してギャップ走破性はかなり向上していました

でもやっぱりギャップを受け止めきれずストレートではピョコピョコ跳ねてしまいます

これはロマン重視のラリーカーには実車感があんまり出てない動きだし

スピードとしてもストレートで跳ねた瞬間はタイヤが地面から離れてしまうので加速の効率は悪くなってしまいます.

普段通っているZENのF1カーにはバッテリーを可動体としたマスダンパーを装着されたF1が良く走っているのでこれをインスパイアしてラリーカーにもマスダンパー適用を検討してみました

詳細については”すだぴょん”氏に動画にしてもらいました!
23年3月1日時点で再生回数が1万回を超える動画になりすだぴょん氏にも褒められてしまいましたw


構造としては動画にある通りなんですがアッパーデッキ上に平行リンクを組んで,スプリングで支える構造としました

ただスプリングを付けるだけではマウントしづらいのでダンパーケースを使ってマウントする構造を取りました


製作は割と手間がかかっていて,リンクはボールエンドと板厚2mmのカーボンプレート

バッテリーは板厚0.8mmのカーボンプレートで作っています

手間がかかることは目に見えているので前もって可動範囲やバネレートは事前に検討してから製作に移りました


先ずはマスダンパーとはどのように考えるか、ですが

wikipediaには動吸振器の項で記事になっています

いろんな数式が書いていますが根底の理論としては

”車体を持ち上げる(落下する)力と反対方向の力を掛けて振動を防ぐ”

というものとなります.

このことを念頭に置いておけば数式が示す意味も理解しやすくなります


マスダンパーオモリ変位量:Xa[mm]
車体変位量:Xm[mm]
車体加振力:f(t)[N]
マスダンパーバネレート:ka[N/mm]
車体バネレート:km[N/mm]
車体ダンピング:ζm[N・m/s]
上記のようにラジコンカーを簡単な形状にモデリングします
難しい言葉で書くと2自由度強制振動系となります
先ほど青字で書いたことを上図でいうとf(t)と釣り合う力をmaを用いて出すという考えです

(t)とか出てくると何のこと!?となってしまいますが時間の関数なのでエクセルで0sec,0.001sec,0.002secといったようにオートフィルしていけば計算できるので身構えなくても大丈夫です

今回走らせる想定の路面をモデル化しました
これを計算すると18Hzのsin波となります.1秒進む間に18山のギャップを踏むイメージですね.これは過去の動画を見ながらギャップの数を数えたら多くともこんな感じでした

20mmというのは正直エイヤと出しました.タイヤの1/3の径より大きいと超えられないと聞いたこともあるし,今のラリーカーの車高は20mm程度なのでひとまずこの値で置いています

さてwikiの記事によるとマスダンパーの固有振動数(ωa)と路面の周波数(Ω)が同じときに逆位相でマスダンパーが動くと記載されています

マスダンパーの固有振動数は
この数式で示せる
電卓でもできますね.maは1Sサイズリポバッテリーの150gでその時,ωa=Ωが成り立つkaは1.8N/mmとなります.普段使うスプリングの柔らかいもので代用できそうです

kaを求めたらxa(車体の変位)がゼロとなる変数を下記式を使って求めてみます


前述のようにtの関数となるのでエクセルのオートフィルを用いて計算します.
計算結果は下記グラフのようになりました

マスダンパーのストロークと支えるバネレートを求めました
今回の1Sサイズバッテリーは150gなので必要なストローク量は約3mm,スプリングレートは1.8N/mmとなります.

グラフにある通りマスが小さいと長いストロークで柔らかいスプリング
マスが重いと短いストロークで固いスプリングになるので
じゃあ20gぐらいのオモリを20mmぐらい動かした方が簡易な構造でいいじゃん!となりますが新たな指標として質量比を考慮する必要があります
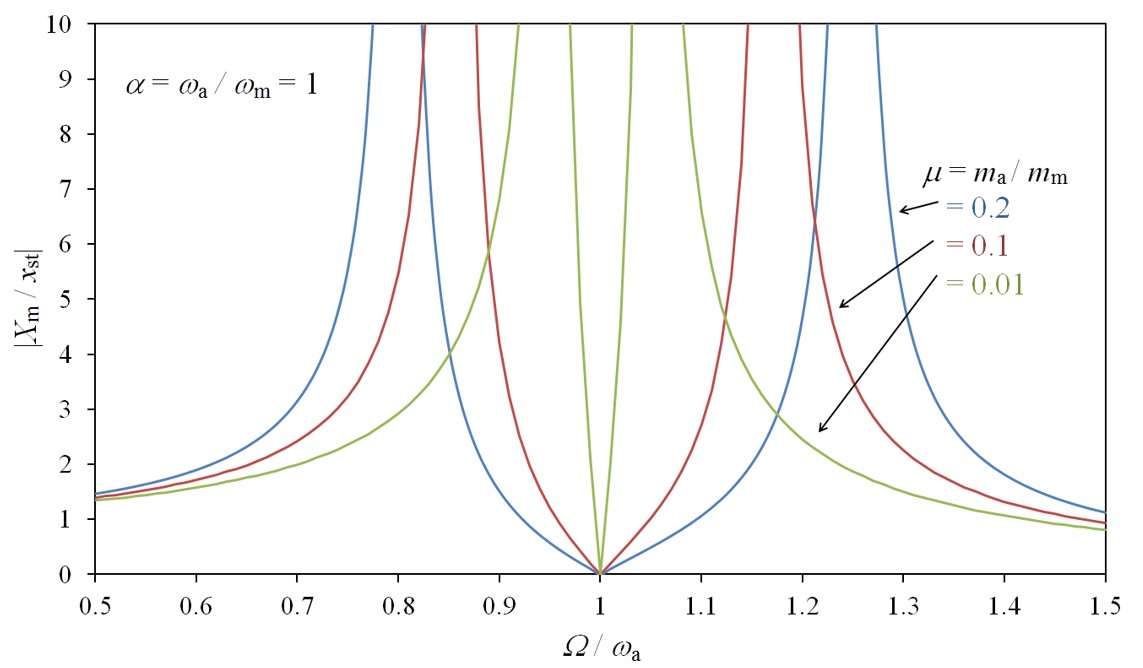
マスダンパー重量から車重で割った質量比μの関係は下記図になります

wikipediaより
今回はバッテリー150gに対して車重は1350g (総重量は1500g)なので質量比μは0.11
上図でいうと赤プロットに近いところになります
X軸に注目するとΩ/ωa=1の時振動を完全に消失でき同調状態になります.ただΩ/ωa=1の両隣に進むと振幅であるY軸が大きくなってしまう

そして質量比が大きいほど振幅の上昇度合いが少ないので,大きい値をとる方がロバスト性が高いと言えます 

Ωは正直写真からカウントした数になるので毎度同条件になるとは限らないので,ある程度の範囲でマスダンパーが機能するようにしておくのが重要です

参考までに減衰を付与するとさらに安定度が高くなる
今回のスノーラリーの期間中に減衰まで弄る時間がありませんでしたが,腰を据えてやるならこのアプローチもありですね


実際に走行させてみた
スノーラリーではインナーボディを付けるので車載映像は取れず
オフロードコースではアクションカメラが汚れそうだったので近所のスピードバンプで試してみました

動作は問題なくしてますね.効果は…まぁ…あるんでしょう.アクションカメラの手振れ補正が半端ないのでマスダンパー有り無しでも差がわからなさそう


さてスノーラリーの結果としてはミニレースが行われ
すだ氏の動画にもありますがレース2で優勝しました!
頑張って作ったラジコンがよく走ると楽しいですね


さてこのマスダンパー検証
本来の目的はオンロードツーリングカーへの応用が主目的でした
ラリーみたいなギャップが激しいカテゴリーで効果検証ができればよりギャップの低いオンロードだと効果は見込めるだろうと

全日本のあるグリーンパークではギャップ対策に苦労した面もあるのでこの辺りも応用できないかと目論んでいました

ギャップ高さ5mmでのシミュレーション結果

質量比をどのくらい置くか,減衰はどうするか?
そもそもオンロードの路面のギャップってどの程度なのか?すべて妄想ですが40gぐらい積んで0.5N/mmのスプリングで支え,2mm動くギミックがあればとりあえず効果検証は出来そう


2016年10月11日火曜日

スイッチ取付方法の変更

先週ぐらいからコツコツとメンテを進めていて
今週末のガスパワー@京商サーキットに向けてアッパーデッキをEVO仕様からSP仕様へ戻す作業をしています。
そこでメカレイアウトを一新するにあたって前々から気になっていたスイッチの取付方法の仕様変更を行いました。


軽量化を進めるにあたってスイッチの取付方法が次第に変化する私のR4

ver.1仕様
G-Forceマイクロスイッチ

この前の仕様はKO PROPOのOEMのG-Forceのマイクロスイッチを付けていました。
これも小さくて軽いいいスイッチだったんですが、これもいらないでしょうということで

ver.2仕様

コネクタ直刺し仕様

写真はスポンジカーのものだけどイメージはこれと同じ
レースの時は外れるのが怖くて引きバネで引っ張って抜け対策をしていました。
これが抜けてノーコンというのはまだ起こっていないが、抜き差しを繰返すと緩くなっていつかは抜けるんじゃないかと危惧していました。

あまりいい案が無い中しばらくこの仕様にしていたんだけど
先日GPツーリング世界戦で優勝したDominic選手のサーパント748をRED RCで見たところ


よーく見てみるとスイッチが付いていなくて、バナナコネクタを刺しこむ仕様になっている。
この方式にはかなり関心してこの手があったか!と

ということでこの方法を真似てみます。

今のR4の仕様はスリム化のためにサーボの横の本来は受信機ボックスがある所に
旧R4の受信機ステーを逆に取り付けてガードにしてました。

そこに対して

エポキシ系接着剤を使ってバナナコネクタ(メス)を埋め込み

空いているスペースがこの辺しかなかったので…
瞬間接着剤だけだと心もとないのでエポキシ接着剤をモリモリにしてリューターでいらないところを除去します。

このままだと見た目が悪いので

艶消しスプレーで塗装

エポキシは熱硬化樹脂なので耐薬品性も強く、スプレーをしても溶けることはほぼありません。

配線はこんな感じ。いつ使うのか?と思っていたAWG16のケーブルが役立ちました。

レースのじゃんけん大会で当たったものでしたが、こんなに細いのはモーターやバッテリー配線には心配だったので袋へ入れっぱなしで保管してたものでした。

これを使って組み立ててみます。

電源OFF状態

電源ON状態

なかなかスマートに取り付け出来ています!
エポキシ樹脂で固めているので抜き差しでもグラグラする気配は全くない感じ

軽量化というよりかはスマート化に一役買ってくれた模様

軽くなったかは微妙なところ…

ボディなしで1419g

ボディを乗せると1520gといったところでしょうか
スタビとデータロガーを降ろしたのでそこそこ軽い感じですが、まだまだやる所があるので
1500g切りも目指せそう。


さて、実戦投入がいきなりレースで今週末のガスパワーになりそう
進行方向が刺さる方向なので抜けはしないでしょうが、これでノーコンになったら笑ってやってください。


2016年10月10日月曜日

RSx12をエンジンカーに搭載

少し前にトゥエルブ用ミニサーボをR4に搭載したというのを書いたわけだけど

ステアリング編
スロットル編

なんと公式がトゥエルブサーボを乗せるブラケットを開発したようですw

このR4実は結構身近な人のR4だったという

KO PROPOのブログに詳細が書かれています。

中の一文

1/10GPツーリングカーで使用されている選手がいたので、お話しを聞いてみました。
「RSx12はGTバージョンを使用しています。以前使用していたサーボと比較して明らかにレスポンスが速いです。さすが1/12用ですね。スロットル側では慣れるまで思わずプッシュアンダーを誘発してしまうほどです。速すぎる分にはプロポとサーボの設定で調整できます。ブレーキのトルクも申し分なくてしっかりと止まるし、加重移動のブレーキのような弱いブレーキも今まで通り可能です。熱ダレが起こらないか気になりましたが、今年の猛暑でも問題なかったので大丈夫でしょう。」

先日のKOグランプリの時、ほぼこんな内容のことをKOの中の人と話した記憶があるぞ…


今後さらにGPツーリングのサーボに適した製品が開発されることを楽しみに待っていましょう!

2016年9月22日木曜日

シャシーロール剛性の左右均等化

スポンジ全日本が終わって徐々に普通の生活を取り戻しつつあります。
ということで京商カップファイナルぐらいまではまたラバーなラジコンに戻りそう

もちろん全日本で感じた反省点は解決していきますが


ということで、ラバーR4のアップデートと言うことで
前から考えていたシャシーロールの左右均等化を実施


というのも、最近の電動ツーリングカーはサーボを片持ちマウントしたり
ある車種に関してはバッテリーも宙吊りにしてまでシャシーロールを合わせようとしています。

そもそもシャシーロールとは?
個人的には前後のロール剛性バランスのつじつま合わせかなと思っている。

例えば
フロントのロール剛性「高」
リアのロール剛性「低」
というセッティングにした場合、前後別々で見るとロール角が変わりそうだけど、シャシーが剛体と考えた時にシャシーが捻じれることが無いので、フロントとリアの中間の剛性のところでバランスしそこがロール角となる。

でも、昨今のラジコンカーのシャシーは剛体ではなくむしろ積極的に捩じる方向

路面やタイヤの関係でフロントとリアのロール剛性が違う場合に、それでも成立するように進化したという感じでしょう。


では、R4に目を向けると
R4 EVOが出た時、アッパーデッキはXRAYのNT-1のようにアッパーデッキ前部がセパレートした構造になりました。
ロアデッキの剛性は高そうな形状なのでアッパーデッキで剛性を落としたという感じでシャシーの捻じれを生むようになったんでしょう


捻じれるのは恐らく最弱部から捩じり始めると思うんだけど
上記の電動ツーリング等ではその捻じれる点をなるべくシャシーセンターに持って来ようとしていそう。

R4の場合だと

この赤丸の部分

サーボはほぼ剛体なのでシャシー右側の剛性が高くなっていそう

しかも3本のネジで締める部分の嵌め合いは結構キツくて
動きようがない状況

EVOアッパーデッキは左側の肉抜きが大きくて
左右のロール剛性は揃っていないのかも

ということで目的はこのサーボをシャシーロールを妨げないマウント方法へ変更する
ということにしました。


達成手法としては
サーボマウントの樹脂パーツを廃するということでできそうだけど
そうなるとサーボを取付けられない…

ということで


ステアリングサーボ マイクロサーボ始めましたw

副次的効果として軽量化にもなりそう…
最近、ステアリングサーボまでもマイクロサーボにする人が増えているのでタフネスは大丈夫なんでしょう(汗

まぁサーボを2回以上壊したら今までのロープロに戻しますがねw


取付方法としては

お馴染みのPZ029 

スロットルサーボのマイクロサーボ化の時にも一役買ってくれた人
もはやこれ無しでは付け方が分かりませんw

センターバルクのこの部品を…

こんな感じに加工します。

理由はネジの取付ピッチが6mmの部品がこれぐらいしかなかったから。
京商カップでは車検落ちになる可能性があるので次回の京商カップまでにはこんな感じの純正部品を探さなければ

アッパーデッキにはカラーを付けて固定します。

普通のスクエアとかのカラーは、内径φ3mm、外径φ5mmなので無加工で付けられる。
しかも嵌め合いは結構緩いので剛性には寄与しなさそう


結構スタイリッシュに搭載できた!

さあてこれが効果あるのかどうかは今週末BRCでテストしてみよう!


おまけ

交換前 1495g(ボディなし)

交換後 1477g

前後スタビが付いていたりして結構デブな感じだけど
それでも20gの軽量化の効果があった模様。

ボディ付けたら1570gぐらいかな


2016年8月30日火曜日

トーションバー式スタビライザーへ変更

現行のR4に付いてくるスタビライザー(アンチロールバー以下ARB)もトーションバー式なんだけど区別するためにアジャスタブルARBと呼称します。

左右のサスアームをこのロッドでつないでARB効果を得る

一昔前のエンジンカーでは一般的に用いられてきた方式ですね。
自分はこのARB方式は嫌いで、理由はというと良くも悪くも“アジャスタブル”な点

確かにいろんな線径のARBを揃える必要が無いというのはコスト的にはいいんだけど
調整方式と言うのは形状違いと、角度を変えて効きを調整するという方法
この角度が無段階なのでアジャスタブルと言っているんでしょう。

先ず、形状違いに関してはSSとSというものがあり、SSは中央がくびれていてより変形しやすい形状
このSSとSの差は結構激しくてハッキリと違いが分かり、この間が欲しい!という場面もある

その際には角度を変えて効きを合わせるんだけど
その角度は目測。もう燃調のニードルだけでこういう捩じる系のセッティングは嫌だ…
しかも角度をつけるということで、強度で言うと断面係数から3乗に比例し強度が増えてしまう。

調整角度に対してのアウトプットが大きすぎるイメージがある。
ということで極力水平でセッティングしているんだけど

先日の2in1のテストでARBによるステアバランスのセッティングの容易さを感じてからというものの寄与度の高さを実感しているのもある。


これは荷重移動の基礎式を見ても明白で

ARBのばね定数をスプリングばね定数に換算するにはARB単体のばね定数を2倍する必要がある。

バネはリバウンド側は仕事しないけど、ARBはバンプ側とリバウンド側で繋がってるから2倍してねということ。
バネの巻き数を0.15巻き変わると特性が変わる!なんてことを言ったところでARBの効果が支配的なのはこの数式を見ても明らか


とまぁつらつらと自分のアジャスタブルABRが嫌いなのと、ARBの重要性を語ったところで
表題の件に戻る


昨日の記事に無限のARBが大量に写っている写真があったが
その通りでR4にあのスタビを付けよう!計画を発足した次第

ということでさっそくモデリングしてレイアウトチェック

フロントバルク上にこういう部品を置けば付けられそう

この部品は無限のT2114 アンチロールバーストッパーという部品に担がれた850ベアリングを保持するための部品

これを2D化

ベアリングの入る所だけ精度に気を付ける


また昼休みに(ryでサクサクと作ります。

無駄にバフかけたのは急いで作業したので表面粗さが汚かったから。。。

3DモデルではRつけてるけど、実際は汎用機で加工したのでエッジになってしまった。
まぁ機能的には関係ないからね。

バルク側も矢印の部分を追加工。手前側が加工後のバルクヘッド


さて仮組してみましょう!

干渉しますorz

ARBの曲がっている部分の測定を間違ったようでストッパーとガチ当たり…
せっかくバフかけたけど、干渉する部分をリューターで削り落とします。


で、なんとか完成


黒いアルマイトでもしたらまるで純正部品のよう
まぁメンテナンス性は悪くなりましたがね。
ダウンストップスクリューのところはスタビホルダーを外さないと回せないというw


とはいえ
苦労してベアリング支持の方式にしてよかったと思えるぐらい動作はスムーズ!
とりあえず今週末はこのARBの効果確認ということで線径違いをいろいろTRYしてみよう!